
Manos robóticas con sentido del tacto: la «inteligencia de contacto» marca la próxima era
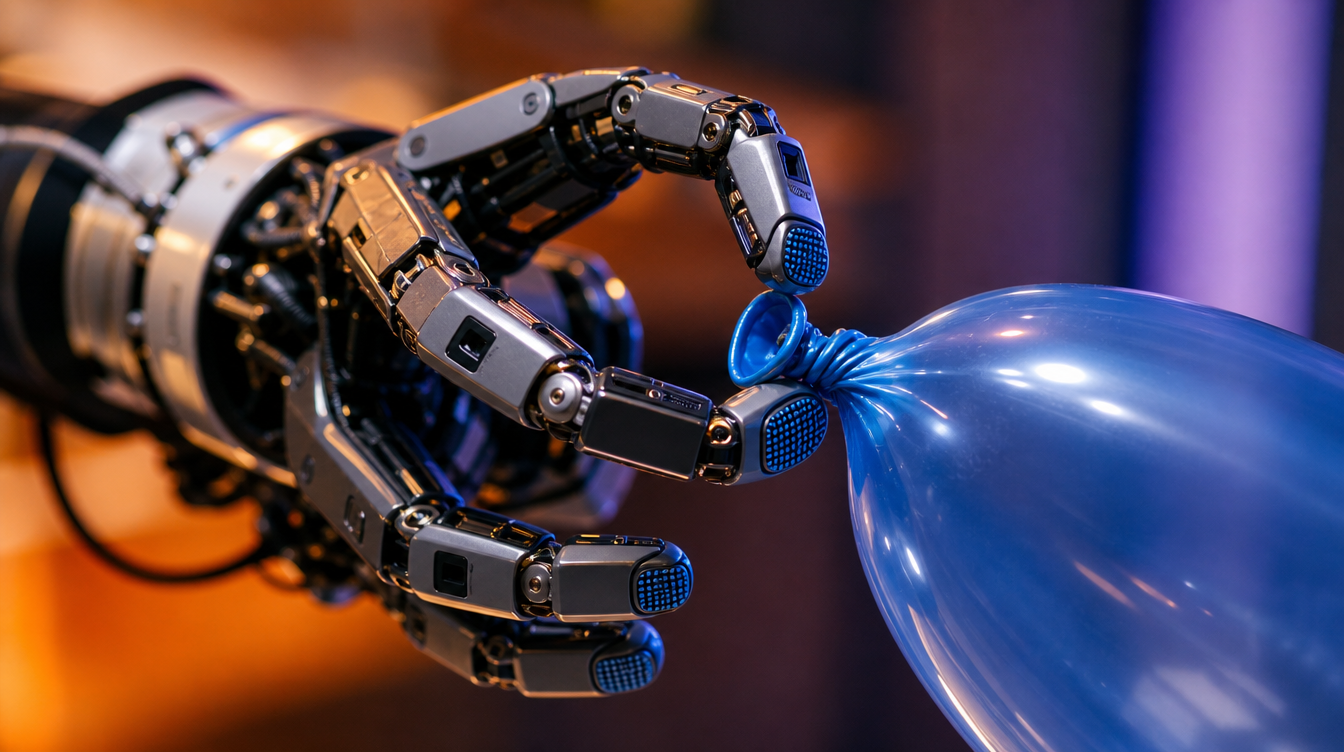
La empresa de robótica AGILINK presentó en la conferencia ICRA 2026, celebrada en Viena, una mano robótica capaz de torcer y dar forma a un globo, una de las tareas de manipulación más difíciles que existen. El hito apunta a un concepto que podría redefinir la próxima década del sector: la «inteligencia de contacto».
Cuando lo difícil empieza al tocar
Durante años, el desarrollo de robots se enfocó en planificar movimientos: trazar la trayectoria de un brazo, esquivar obstáculos, llegar a un punto exacto. Sin embargo, muchos de los problemas más complejos aparecen recién cuando el robot entra en contacto físico con un objeto. Sostener algo blando, resbaladizo y deformable, como un globo, obliga a ajustar la fuerza en tiempo real para no aplastarlo ni dejarlo caer. A esa capacidad de establecer, mantener y adaptar el contacto a medida que cambian las condiciones es a lo que los investigadores llaman inteligencia de contacto, una habilidad que complementa a la ya conocida inteligencia de movimiento.
Una mano con sentido del tacto
La protagonista de la demostración fue la OmniHand 3 Ultra-M, un dispositivo del tamaño de una mano humana que integra 20 grados de libertad activos. Su rasgo más llamativo no es la mecánica, sino la sensibilidad: distribuye más de 300 puntos de detección táctil tridimensional a lo largo de la palma y los dedos, con una densidad que supera los 50.000 puntos sensoriales por centímetro cuadrado. Esa malla de sensores le permite percibir presiones mínimas, con una resolución de fuerza cercana a 0,005 newton, equivalente al peso de una hoja de papel, y detectar desplazamientos de apenas 0,04 milímetros.
Por qué importa esta tendencia
Llevar el tacto al mismo nivel que la visión abre la puerta a robots capaces de operar en entornos impredecibles del mundo real, desde líneas de ensamblaje delicadas hasta tareas domésticas o aplicaciones creativas. El aprendizaje a partir de demostraciones humanas y de datos de intervención ayuda a estos sistemas a improvisar cuando el contacto se vuelve inestable. La lección de fondo, según el equipo, es clara: gestionar el contacto puede ser tan decisivo como planificar el movimiento, y ese cambio de enfoque promete acelerar la robótica de manipulación en los próximos años.
En Webmusica desarrollamos soluciones web con las tecnologías más recientes. Conversemos sobre tu proyecto.
Fuente: IEEE Spectrum.


 «Naturaleza viva» – El colibrí.